どうもかとすんです。
勝手ながら書かせていただいております。
明日は岐大祭三日目。
いよいよ各サークルの出し物が見られます!
岐阜大学ロボコンサークルではロボット展示とクレープ屋さんをやります。
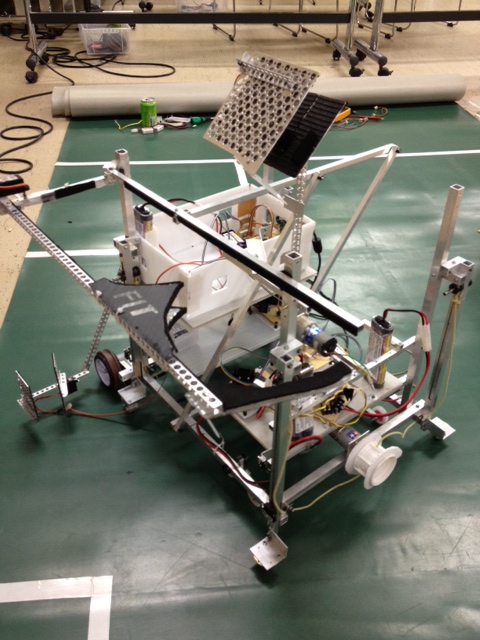
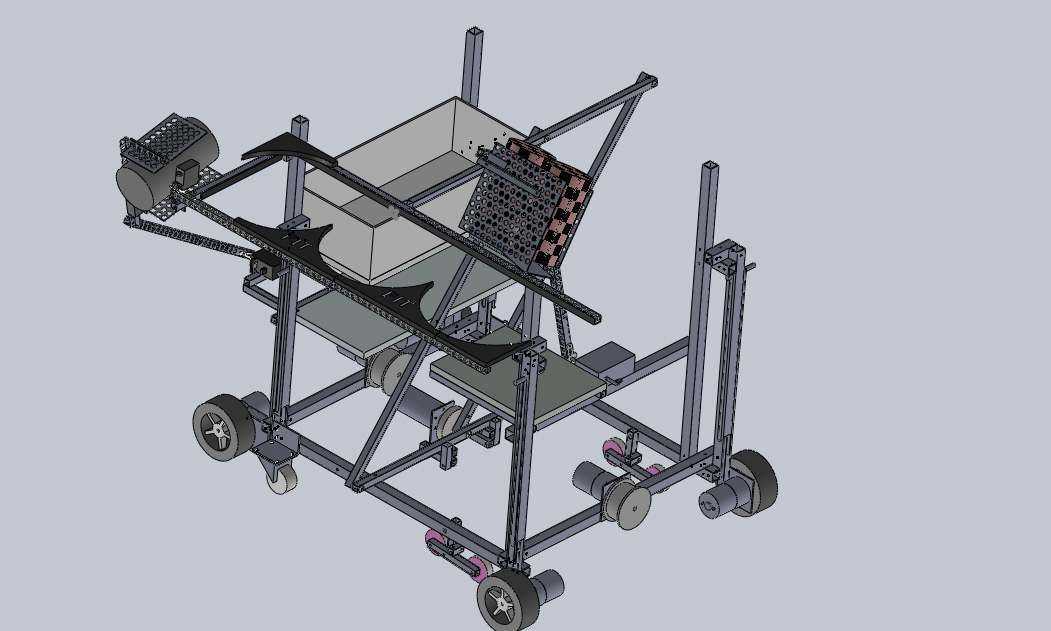
ロボット展示ではNHKロボコンで使用した車椅子ロボットや、二足歩行ロボットの操縦体験や、キネクトを用いたデモンストレーションを企画しています。
会場では目の残像現象を利用した文字列表示装置も皆様をお待ちしております!
以上勝手ながらかとすんがお送りしました。
2012年11月2日金曜日
2012年10月31日水曜日
1年の黒猫です
初めまして1年の黒猫です。自分はソフト班で主に回路を作っています。かとすんが書いた通り現在1年生は部品や設計などの勉強をしてます。自分はモータを動かすためのFETを使ったHブリッチの勉強をしています。今年のとうロボではモータの回路が熱暴走をしてしまいました。回路がお亡くなりになることが多発しました。夏休み中は、死んだ回路を修理するか新しい基盤を作り続けていました。そのような理由で、モータ制御回路を開発するのは急務だと考えて勉強しました。
FETを使ったHブリッチはFETをスイッチに使いモータに流す電流の向きを制御します。
試作なのでダイオードなど一部のパーツは組み込んでいません。
基盤ができたのでこれで動くようなプログラムを組み始めました。プログラムでは、速度の制御をできるようにするためpwmを出せるようにしなくてはいけません。また、ショートが起きないようにFETを制御しなくてはいけません。最初はタイマー割り込みでpwmを出そうとやっていましたが無理でした。そこで、pwmを出せるピンを使いプログラミングをしました。かなり、楽にプログラムが書けました。その後、先輩に言われオシロスコープでpwmを見てみることにしました。電圧が立ち上がるのと立ち下がるのが遅いことがわかりました。それを直すため、トランジスタをFETに変え、抵抗を10kΩから1kΩに変更しました。最終的な回路がこれです。
今後は、部品を選定して量産用の試作基盤を作りたいと思っています。また、量産型試作基盤で負荷実験とマクソンのモータを使えるか試したいと思っています。今回は、自分はここまでとします。次は「葉子さんだよ」さんにお願いします。
2012年10月25日木曜日
Robo-one について
ギダイガー(左) と シーイチマルロク(右)
こんにちは。岐阜大学ロボコンサークルのRyouです。更新が遅れてしまい申し訳ありませんでした。
今回は、前件でacoさんが話した`Robo-one`についてお話ししたいと思います。
Robo-oneは2足歩行ロボットで戦う、全国規模の大会となります。この大会は、Robo-oneとRobo-one Lightという2つの種類の大会があります。
Robo-oneは、自分たちで自由にロボットを作り上げて戦わせる大会です。一方、Lightの大会は、会社から発売されている既成品を出場させて戦う大会です。両大会とも一位には賞金が貰えるほどの大きな大会になります。
試合の内容としては、`ロボットがパンチやキックで相手を倒す`というシンプルなものです。3回倒すと勝利となります。
工場機械などと違い、2つの足でズシズシと大地を踏んで歩く様は圧巻です!両大会とも、主に夏と冬に開催されています。僕達も二組のチームを作って、第5回Robo-one Light大会に参加しました!
結果は予選敗退でしたが。。。
大会という言葉に似合わず(?)和気あいあいとした、笑いの絶えない状態なので参加していなくても十分に楽しめると思います!是非是非足を運んで見て下さい!
そして、Robo-one Lightに出場したロボットが2機も見られる岐阜大学の岐大祭にぜひとも足を運んでみて下さい!2機ともご来場お待ちしております!
次回の更新はソフト班の黒猫さんです。
2012年10月16日火曜日
岐大祭について
初めまして、1年生のacoです!
いきなりですが来月1~4日にかけて岐阜大学で岐大祭が開催されます。
ロボコンサークルは4日に体育館でクレープの店舗「Coco☆じゃろ」を出します!
皆さんぜひ4日には岐阜大学に来て美味しいクレープを食べていってください!
クレープは
・ストロベリー
・ ブルーベリー
・ チョコバナナ
・キングバナナ
の4種類を販売します。
オプションメニューは生クリーム増量 チョコ増量(チョコバナナ キングバナナ限定)です。
3日と4日にはロボットの展示会と体験イベントがあります。
展示会では東ロボで私達が出場させたロボットを見ていただけます。
体験イベントではrobo-oneに出場した2足歩行ロボットを実際に操縦してもらえます!
時間の指定がありますが、ロボット同士の試合も開催します。
ぜひ来てください!
次にブログの更新をするのはRyouです。
いきなりですが来月1~4日にかけて岐阜大学で岐大祭が開催されます。
ロボコンサークルは4日に体育館でクレープの店舗「Coco☆じゃろ」を出します!
皆さんぜひ4日には岐阜大学に来て美味しいクレープを食べていってください!
クレープは
・ストロベリー
・ ブルーベリー
・ チョコバナナ
・キングバナナ
の4種類を販売します。
オプションメニューは生クリーム増量 チョコ増量(チョコバナナ キングバナナ限定)です。
3日と4日にはロボットの展示会と体験イベントがあります。
展示会では東ロボで私達が出場させたロボットを見ていただけます。
体験イベントではrobo-oneに出場した2足歩行ロボットを実際に操縦してもらえます!
時間の指定がありますが、ロボット同士の試合も開催します。
ぜひ来てください!
次にブログの更新をするのはRyouです。
ラベル:
岐大祭
2012年10月9日火曜日
ブログ1年トップバッターのかとすんです。
はじめまして、新米回路班のかとすんです。
投稿者リストに「かとぽん」があると思いますが、ひょっとかすると同一人物かもしれません。
先輩が勝手に登録していたのかもしれません(ぉぃ
さて、現在回路班は一年生のみで構成されています。
今まではソフト班の先輩方が兼任、という形でやっていましたが、今回のとうロボの反省で回路のエキスパートを養成しよう、とまぁこういった事情があります。
現在、独学の他、講習会に参加して回路班に必要な知識を絶賛吸収中です。
独学で学んだ内容や実験結果は隔週でミーティング中に発表の時間を頂いて全体で知識のシェアも行なっています。
回路とハードは切り離せない関係にありますが、回路とソフトも切り離せない関係にあります。
回路の勉強をしながら、プログラミングの勉強もしています。
練習を兼ねてタイマーIC555の計算プログラムを書いていたのですが、しょーもないミスをしてました。
scanf関数で浮動小数点型で入力する場合は%fを使いますが、例外的に浮動小数点型であるdouble型を入力する場合は%lfを使用します!
ちなみに、御存知の通りprintf関数を使ってdouble型を出力するときは%fですよね。
でも多くのプログラマはここが混ざってしまって、今ではprintf関数でも%lfが使えるようになっていたりするらしいですね。
さて、今回はこの辺にしたいと思います。
次回はハード班期待の1年acoさんです!
2012年10月3日水曜日
とうロボとCAD
みなさまこんにちは、前回指名されました2年ハード班のかみです。
今日は、自分の担当したとうロボのロボットをハード班の視点から少し紹介したいと思います。
まず、「とうロボ」って何?という話を、簡潔に説明いたします。
「とうロボ」は「東海地区交流ロボコン」の略称で、NHKロボコンに向けて東海地区のロボコンサークルのレベルアップを図ろう!ということで毎年夏休みに開催している大会です。
とうロボは今年で2回目の開催で、名古屋工業大学さんや豊橋技術科学大学さんや岐阜大学が中心となって学生の間で自主的に開催されています。
詳しくはとうロボの公式ページに書いてありますのでそちらをご覧ください(´∀`)
早速ですが、こちらが自分が担当したロボットの「稲葉貴志 mkII」です。
2本のアームで地面に置いた3本の缶を、中央についた平行並行リンクアームで95cm先にある3つのバケツを一気にとることができたり、20cmの段差を乗り越えたりできる素敵なロボットです。
ソフト班2年1人、ハード班2年2人+1年1人の計4人がメインとなって制作しました。
さて、少し技術的な話になりますが今回はロボットの設計について紹介します。
当サークルでは、ロボットの設計に3DCAD(製図ソフト)のSolidWorksを使用しています。
SolidWorksを選んだ理由はいくつかありまして、
①年間約1万円という低価格で学生版を自分のPCで使うことができる
②学生版でも解析ソフトを利用することができる
③大学が採用していて授業でも使用するため、サークルに扱える人が多い
などの理由があります。また、便利な時代になったものでクラウドサービスなどと組み合わせることにより大学や家などいつでもどこでも、部員同士で協力しながら設計を進めていくことができます。
3DCADなので、実際にロボットを組み立てるように簡単に画面上で部品を配置していくことができます。
実際にロボットを作る前に部品同士の干渉に気付けたり、手計算だと泣きたくなるような重量の計算だとか、たわみや応力の計算などが簡単にできるので、ここだけの話ズボラなハード班としては非常に重宝しています(;´Д`)
画像は、SolidWorksの解析の機能を使ってバケツを取る平行リンクアームの強度計算をしてみたものです。
そして出来上がったアセンブリがこちら。
実物とほぼ一緒。(のはず)
画像なんでわかりにくいですが、これちゃんと画面上でアームとか実際と同じように動くんです(*´∀`)
他の部員に自分が作ろうとしているものを一発で理解してもらえます。
でもまだ、自分が知らないだけの便利な機能はたくさんあると思うので、これからもっともっと勉強していかなくては(‘A`)
長くなりましたが、ここまで読んでいただいた方ありがとうございました。
設計以外のハードのことはきっと他のハード班の人がまた記事を書いてくれるはず!
以上、長文には慣れていないハード班かみでした(´∀`)
次にブログを更新してくれるのは、最近頑張って回路の勉強をしているらしいソフト班1年のかとすんです♪
P.S. 現在サークルの活動内容を紹介するポスターを私かみが制作しているので、出来次第また掲載します(`・ω・´)
ラベル:
CAE,
SolidWorks,
とうロボ
2012年9月25日火曜日
更新、遅くなってしまった・・・
ブログの更新おそくなってしまいもうしわけないです(^ω^ )
へっぽこソフト班mofiです。
最近まで(といっても一ヶ月近く前)とうロボで頑張ってました(^^ゞ
それが更新しない理由にはならないですよね・・・orz
自分の班は回路等の不具合で動作がうまくいかず、直前まで動かなかったのですが、なんと奇跡か!、一応動きました!
一応ってのは足回りとアームだけなんです・・・ はい・・・(泣)
反省も多々ありますが、技術交流会などで他大学のロボットから色々なことを学ぶことができてよかったです。
そういえばABUロボコン2013(NHKロボコン2013)の情報が出ました
今年はなんと二台という例年よりも少ない
そしてフィールドは平面、そしてデカイ
ちなみに今はアイデア出しをしています(´・ω・` )
話は変わりブログの更新の話ですが、OBの方から更新が少ない!と言われてしまい、ブログを有効活用しなければ、もっと更新しなければ・・・
しかも部員全員が毎週一人ブログを書き、次の人を指名するという形になります(ハンドルネームかな?)
ちなみに僕はその週一の更新以外にもいろいろ書いていこうかなって思ってますよー
つぎのひとは ハード班 かみ でおねがいします
絶対書いてね(ニッコリ)
いじょう mofi でしたー。
へっぽこソフト班mofiです。
最近まで(といっても一ヶ月近く前)とうロボで頑張ってました(^^ゞ
それが更新しない理由にはならないですよね・・・orz
自分の班は回路等の不具合で動作がうまくいかず、直前まで動かなかったのですが、なんと奇跡か!、一応動きました!
一応ってのは足回りとアームだけなんです・・・ はい・・・(泣)
反省も多々ありますが、技術交流会などで他大学のロボットから色々なことを学ぶことができてよかったです。
来年こそは優勝できるよう、がんばるぞ!!!
そういえばABUロボコン2013(NHKロボコン2013)の情報が出ました
今年はなんと二台という例年よりも少ない
そしてフィールドは平面、そしてデカイ
ちなみに今はアイデア出しをしています(´・ω・` )
話は変わりブログの更新の話ですが、OBの方から更新が少ない!と言われてしまい、ブログを有効活用しなければ、もっと更新しなければ・・・
ということで更新頻度 週一 になります!
大事なことなので二回言います。
週一 です!
しかも部員全員が毎週一人ブログを書き、次の人を指名するという形になります(ハンドルネームかな?)
ちなみに僕はその週一の更新以外にもいろいろ書いていこうかなって思ってますよー
つぎのひとは ハード班 かみ でおねがいします
絶対書いてね(ニッコリ)
いじょう mofi でしたー。
登録:
投稿 (Atom)